NumPy einsum 基础指南
原文:A basic introduction to NumPy's einsum 作者:ajcr 发布时间:2015-05-02 译文版本:v0.1
einsum 能做什么
einsum 函数是 NumPy 的瑰宝之一。得益于它富有表现力的写法和聪明的循环实现,它在速度和内存效率方面往往可以胜过我们熟悉的数组函数。另一方面,理解这套记号可能需要一点时间;面对棘手的问题时,正确应用它有时也需要尝试几次。
Stack Overflow 等网站上有不少关于 einsum 的作用和工作方式的问题,因此本文希望作为该函数的基础介绍,帮助你了解如何开始使用它。
使用 einsum 函数,我们可以依据爱因斯坦求和约定(Einstein summation convention)来指定 NumPy 数组上的运算。
假设我们有两个数组 A 和 B,并且希望:
- 以某种特定方式将
A与B相乘,生成一个新的乘积数组,然后可能还要 - 沿指定轴对这个新数组求和,和/或
- 以特定顺序对数组的轴进行转置。
那么,einsum 很可能可以比 NumPy 的 multiply、sum 和 transpose 函数组合更快、更节省内存地完成这些操作。
作为一个展示该函数能力的小例子,下面有两个数组。我们希望先逐元素相乘,再沿轴 1(数组的行)求和:
在 NumPy 中通常怎么做?首先要注意,我们需要重新调整 A 的形状,才能让它与 B 进行广播(具体来说,A 需要变成列向量)。然后,我们将 0 与 B 的第一行相乘,将 1 与第二行相乘,将 2 与第三行相乘。这样会得到一个新数组,随后就可以对这三行求和。
合起来写就是:
这当然没问题,但使用 einsum 可以做得更好:
为什么更好?简而言之,因为我们完全不需要重新调整 A 的形状;更重要的是,相乘过程不会像 A[:, np.newaxis] * B 那样创建临时数组。相反,einsum 会在处理过程中直接沿各行累加乘积。即使在这个很小的例子中,我测得 einsum 也快了大约三倍。
如何使用 einsum
关键在于:为输入数组的轴,以及我们希望得到的输出数组的轴,选择正确的标记。
这个函数提供了两种方式来完成标记:使用字母组成的字符串,或者使用整数列表。为简单起见,我们只介绍字符串方式(这似乎也是两种方式中更常见的一种)。
矩阵乘法是一个很好的例子,因为它涉及将行与列相乘,再对乘积求和。对于两个二维数组 A 和 B,可以使用 np.einsum('ij,jk->ik', A, B) 完成矩阵乘法。
这个字符串是什么意思?可以把 'ij,jk->ik' 沿箭头 -> 分成两部分。左侧为输入数组的轴标记:'ij' 标记 A,'jk' 标记 B。字符串右侧则用字母 'ik' 标记唯一的输出数组的轴。换句话说,我们输入两个二维数组,并希望得到一个新的二维数组。
要相乘的两个数组是:
根据这些标记,使用 np.einsum('ij,jk->ik', A, B) 完成的矩阵乘法可以表示为:
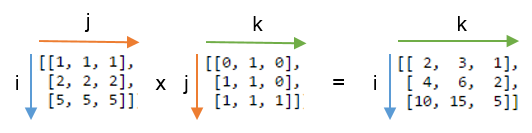
要理解输出数组是如何计算出来的,请记住下面三条规则:
- 输入数组之间重复出现的字母,表示沿这些轴的值会彼此相乘。乘积会构成输出数组的值。
在这个例子中,我们两次使用了字母 j:一次用于 A,一次用于 B。这表示将 A 的每一行与 B 的每一列相乘。只有当两个数组中由 j 标记的轴长度相同(或者其中一个数组的长度为 1)时,这个操作才有效。
- 从输出中省略某个字母,表示沿该轴的值会被求和。
这里,j 没有出现在输出数组的标记中。省略它就会沿这个轴求和,并且明确地将最终数组的维数减少 1。如果输出签名是 'ijk',我们会得到一个由乘积组成的 3x3x3 数组。(如果完全不指定输出标记、只写箭头,我们就会对整个数组求和。)
- 可以按任意顺序返回不参与求和的轴。
如果省略箭头 '->',NumPy 会把只出现一次的标记按字母顺序排列(所以实际上 'ij,jk->ik' 等价于直接写 'ij,jk')。如果希望控制输出的形状,可以自行选择输出标记的顺序。例如,'ij,jk->ki' 会返回矩阵乘法结果的转置(注意输出标记中的 k 和 i 交换了位置)。
现在应该更容易看出矩阵乘法是如何完成的了。下面这张图展示了:如果我们不对 j 轴求和,而是通过写出 np.einsum('ij,jk->ijk', A, B) 将它包含在输出中,会得到什么结果;图右侧则展示了对 j 轴求和后的结果:
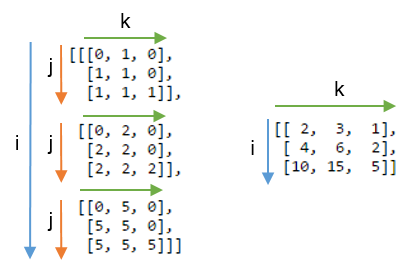
请注意,使用 np.einsum('ij,jk->ik', A, B) 时,函数不会先构造一个三维数组再求和,而是直接把和累积到二维数组中。
一些简单操作
以上就是开始使用 einsum 所需了解的全部内容。掌握如何将不同的轴相乘,再对乘积求和之后,我们就能简洁地表达许多不同的操作。这也让我们可以比较容易地将问题推广到更高维。例如,我们不需要插入新轴或转置数组来让它们正确对齐。
下面有两张表,展示 einsum 如何替代各种 NumPy 操作。多动手试试这些写法,有助于熟悉这套记号。
设 A 和 B 是两个形状兼容的一维数组(也就是说,我们配对的轴长度要么相等,要么其中一个长度为 1):
| 调用签名 | NumPy 等价写法 | 描述 |
|---|---|---|
('i', A) |
A |
返回 A 的视图 |
('i->', A) |
sum(A) |
对 A 的值求和 |
('i,i->i', A, B) |
A * B |
对 A 和 B 逐元素相乘 |
('i,i', A, B) |
inner(A, B) |
A 和 B 的内积 |
('i,j->ij', A, B) |
outer(A, B) |
A 和 B 的外积 |
现在设 A 和 B 是两个形状兼容的二维数组:
| 调用签名 | NumPy 等价写法 | 描述 |
|---|---|---|
('ij', A) |
A |
返回 A 的视图 |
('ji', A) |
A.T |
返回转置后的视图 |
('ii->i', A) |
diag(A) |
返回主对角线的视图 |
('ii', A) |
trace(A) |
对主对角线求和 |
('ij->', A) |
sum(A) |
对 A 的值求和 |
('ij->j', A) |
sum(A, axis=0) |
沿列向下求和(跨越各行) |
('ij->i', A) |
sum(A, axis=1) |
沿行水平求和 |
('ij,ij->ij', A, B) |
A * B |
对 A 和 B 逐元素相乘 |
('ij,ji->ij', A, B) |
A * B.T |
对 A 和 B.T 逐元素相乘 |
('ij,jk', A, B) |
dot(A, B) |
对 A 和 B 做矩阵乘法 |
('ij,kj->ik', A, B) |
inner(A, B) |
A 和 B 的内积 |
('ij,kj->ikj', A, B) |
A[:, None] * B |
将 A 的每一行与 B 相乘 |
('ij,kl->ijkl', A, B) |
A[:, :, None, None] * B |
将 A 的每个值与 B 相乘 |
处理更多维度时,要记住 einsum 支持省略号语法 '...'。这提供了一种方便的方式,用来标记那些我们并不特别关心的轴。例如,np.einsum('...ij,ji->...', a, b) 会只将 a 的最后两个轴与二维数组 b 相乘。文档中还有更多例子。
需要注意的一些细节
下面是使用这个函数时需要留意的几点。
einsum 在求和时不会提升数据类型。如果使用的是取值范围比较有限的数据类型,可能会得到意料之外的结果:
此外,einsum 可能不会按预期顺序排列轴。文档强调可以使用 np.einsum('ji', M) 来转置二维数组。对于三维数组,如果看到 np.einsum('kij', M),你可能会理所当然地认为它会把最后一个轴移到第一位,并将前两个轴依次后移。实际上,einsum 会通过按字母顺序重新排列标记来创建自己的输出标记。因此,'kij' 会变成 'kij->ijk',结果更像是执行了一个逆置换。
最后,einsum 并不总是 NumPy 中最快的选择。dot 和 inner 等函数通常会链接到速度极快的 BLAS 例程,这些例程可能胜过 einsum,因此绝对不应该忘记它们。tensordot 函数也值得拿来比较速度。如果仔细搜索,你会找到一些文章,专门展示 einsum 速度似乎较慢的情况,尤其是在同时处理多个输入数组时(例如这个 GitHub issue)。
历史说明与链接
einsum 函数由 Mark Wiebe 编写。这里有一封 NumPy 邮件列表中的讨论串,它宣布了该函数的诞生,随后还讨论了将它引入这个库的动机。2011 年,该函数作为 NumPy 1.6.0 的一部分加入 NumPy。
下面是三个可能对你有帮助的链接:
einsum官方文档- GitHub 上的
einsum源码 - Stack Overflow 上的
einsum